All team members
Edward Jeffs
MSc. Research Assistant, Visiting Scholar
Robotics
Selected publications
 2024Conference paper
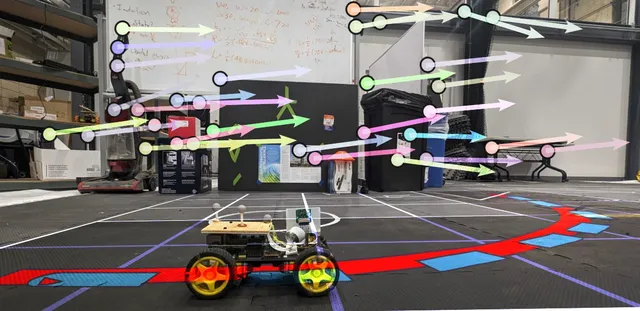
KT-Imitation: Efficient Visual Imitation for Autonomous Navigation Based on Keypoint Timeline
Karen Li, Hanqing Qi, Jiawei Xu, Edward Jeffs, David Saldaña
2024 Latin American Robotics Symposium (LARS)
BibTeX
@inproceedings{2024-kt-imitation-efficient-visual-imitation-for-autonomous-navigation-based-on-keypoint-timeline, title = {KT-Imitation: Efficient Visual Imitation for Autonomous Navigation Based on Keypoint Timeline}, author = {Karen Li and Hanqing Qi and Jiawei Xu and Edward Jeffs and David Saldaña}, year = {2024}, booktitle = {2024 Latin American Robotics Symposium (LARS)}, doi = {10.1109/lars64411.2024.10786409} } 2023Conference paper
A Novel Low-Cost, Recyclable, Easy-to-Build Robot Blimp For Transporting Supplies in Hard-to-Reach Locations
Karen Li, Shuhang Hou, Matyas Negash, Jiawei Xu, Edward Jeffs, Diego S. D'Antonio, David Saldaña
2023 IEEE Global Humanitarian Technology Conference (GHTC)
BibTeX
@inproceedings{2023-a-novel-low-cost-recyclable-easy-to-build-robot-blimp-for-transporting-supplies-in-hard-to-reach-locations,
  title = {A Novel Low-Cost, Recyclable, Easy-to-Build Robot Blimp For Transporting Supplies in Hard-to-Reach Locations},
  author = {Karen Li and Shuhang Hou and Matyas Negash and Jiawei Xu and Edward Jeffs and Diego S. D'Antonio and David Saldaña},
  year = {2023},
  booktitle = {2023 IEEE Global Humanitarian Technology Conference (GHTC)},
  pages = {36-42},
  doi = {10.1109/ghtc56179.2023.10355047},
  url = {https://doi.org/10.1109/ghtc56179.2023.10355047}
}